Pinoverzicht Nano RP2040 Connect
Zo zitten de pinnen in een complete robot voor Redden Basis: de Nano op het Murphy Shield, met links de motormodule en rechts de multiplexer (de SDA/SCL-module).
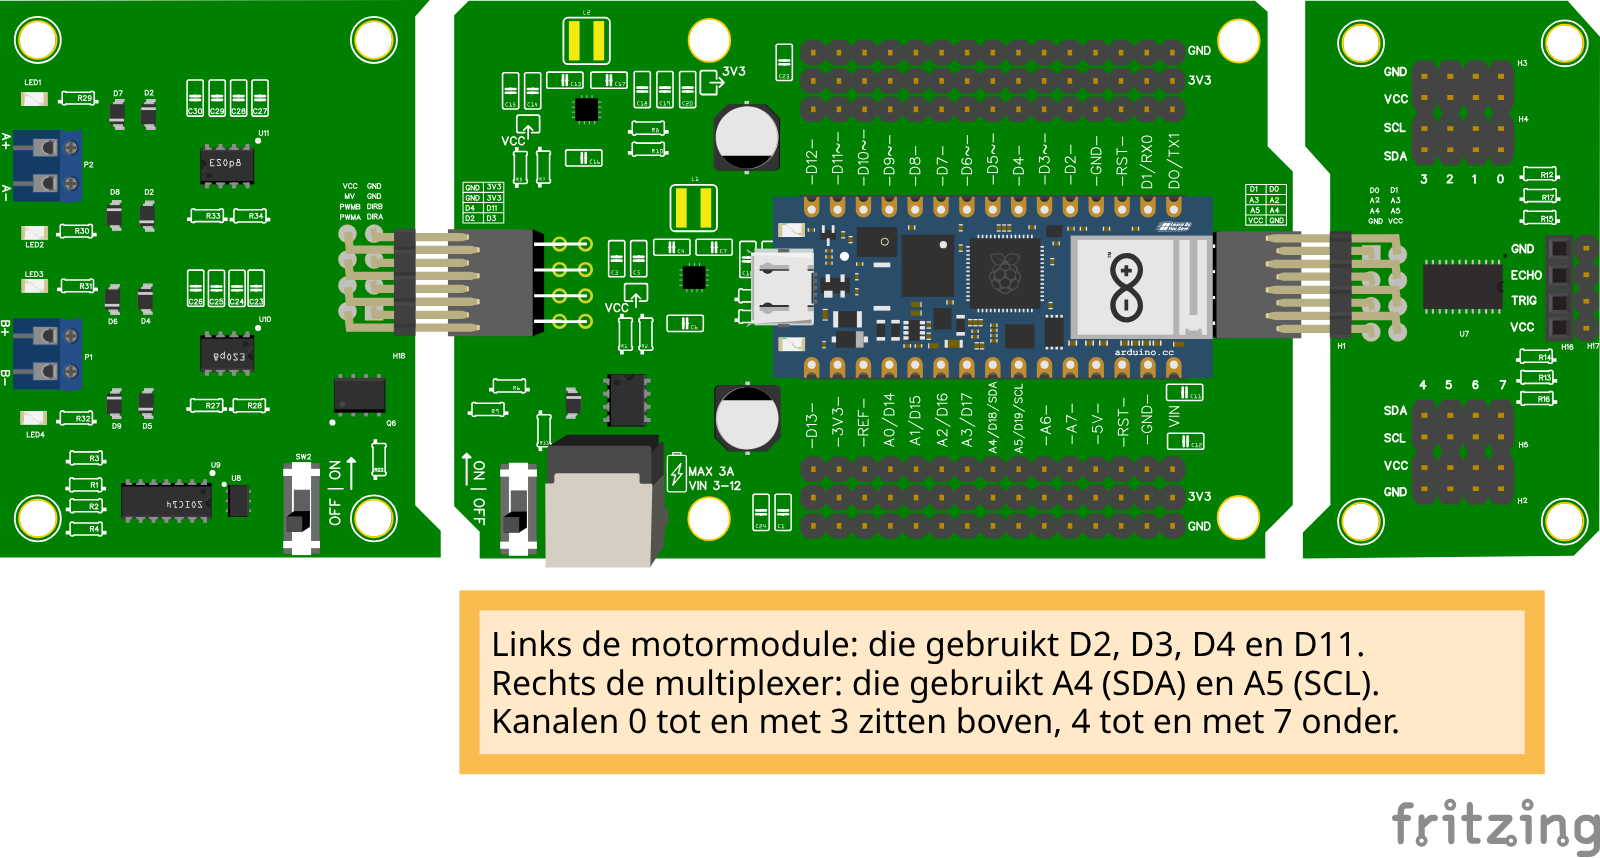
Het Fritzing-bestand: Fritzing Redden Basis.
Bezet en vrij
- D2, D3, D4 en D11: bezet door het motor shield. Niet gebruiken.
- A4 en A5: bezet door I2C (SDA en SCL). Daar hangt de multiplexer aan, en daarop de TOF-sensoren en het OLED-scherm, elk op een eigen kanaal.
- A0, A1, A2, A3, A6 en A7: vrij voor analoge IR-sensoren.
- De andere D-pinnen: vrij voor een servo, een buzzer of de draadjes voor de aluminiumtape.
Een ultrasone afstandssensor heeft twee gewone D-pinnen nodig, bijvoorbeeld D7 en D8 (zie Afstandssensor). Een TOF op de multiplexer kost geen pinnen, en daarom is dat op deze robot de standaard.
Controlevraag
Je robot heeft een TOF en een OLED-scherm op de multiplexer, en je wilt twee analoge IR-sensoren toevoegen. Op welke pinnen sluit je de IR-sensoren aan?
Antwoord
Op twee van A0, A1, A2, A3, A6 en A7, bijvoorbeeld A0 en A1. Niet op A4 of A5, want daar hangt de multiplexer aan.
Terug naar het begin van RoboCup Junior.