De ingang van de evacuatiezone
Aan het eind van de baan stopt de zwarte lijn. Daar ligt een strook aluminiumtape van minstens 3 cm breed, dwars op de rijrichting: de ingang van de evacuatiezone. Je robot moet dat herkennen, want daarna is er geen lijn meer om te volgen.
Optie 1: twee draadjes die de tape raken
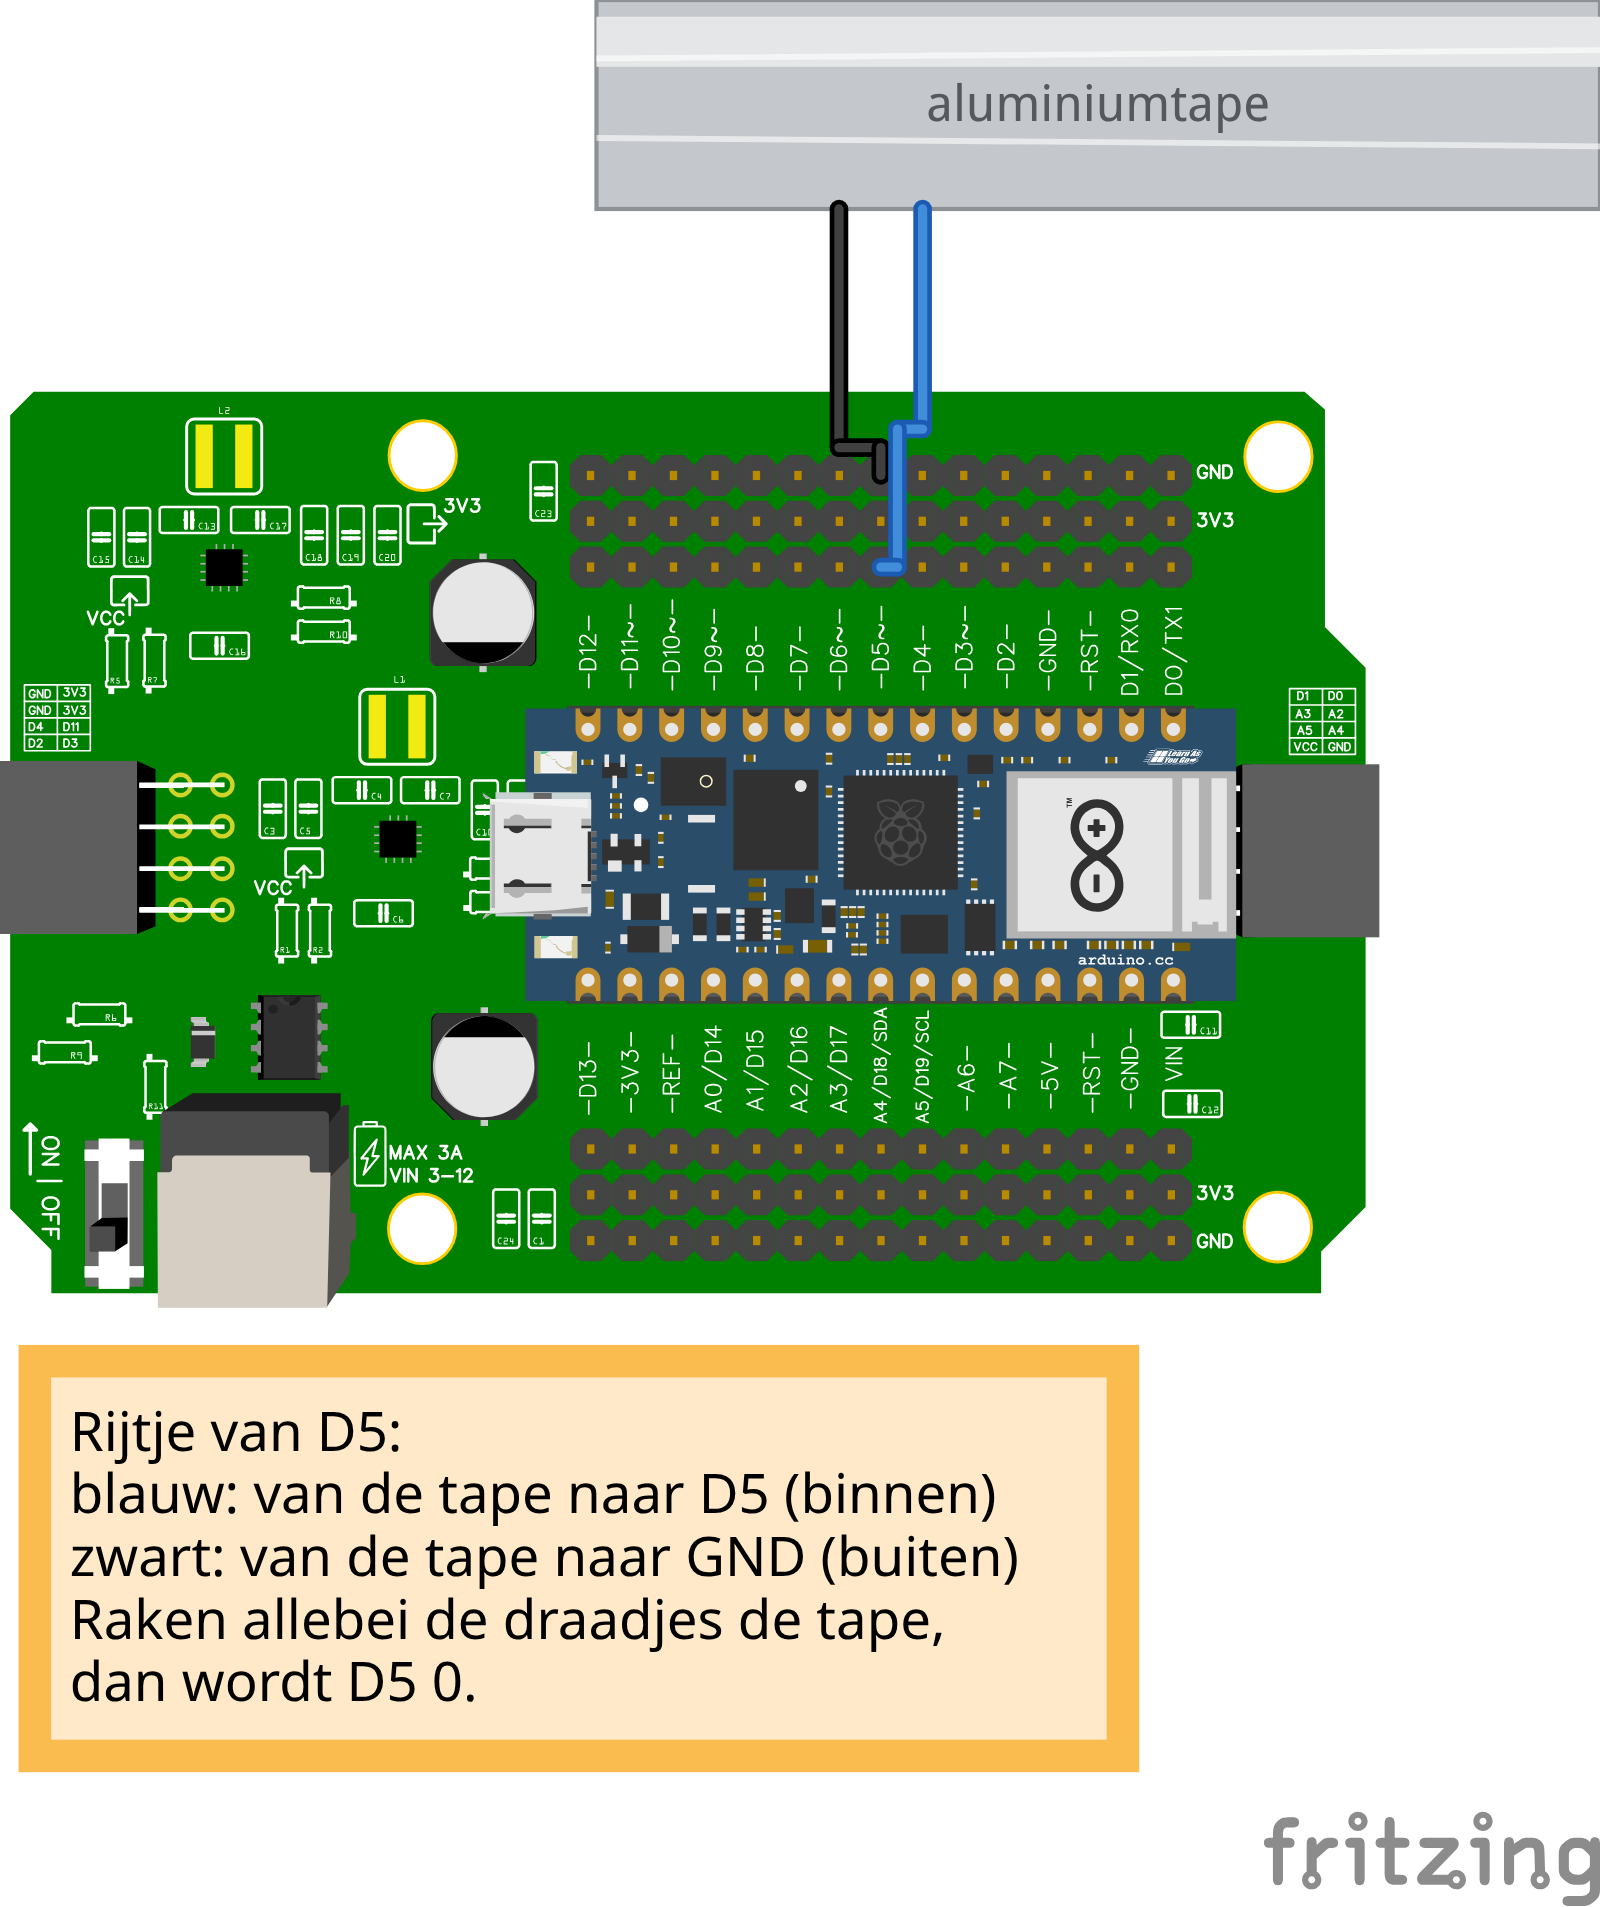
Aluminiumtape geleidt stroom. Laat twee draadjes naast elkaar over de vloer slepen, zonder dat ze elkaar raken. Komen ze allebei op de tape, dan verbindt de tape ze. Het ene draadje zit aan een pin, het andere aan GND.
from machine import Pin
from time import sleep

pin = Pin("D5", Pin.IN, Pin.PULL_UP)

while True:
    print(pin.value())
    sleep(0.1)
Zolang de draadjes los zijn, print dit 1. Zodra ze via de tape verbonden zijn,
valt pin D5 naar 0.
Deze pinnen zijn bezet door het motor shield. Kies een andere vrije pin, bijvoorbeeld D5 zoals hierboven.
Controlevraag
Waarom staat er Pin.PULL_UP en niet alleen Pin.IN?
Antwoord
Met PULL_UP hangt er binnen in de chip een weerstand naar de plus. Daardoor
staat de pin op 1 zolang de draadjes los zijn. Verbindt de tape de pin met
GND, dan valt hij naar 0. Zonder pull-up hangt de pin nergens aan als de
draadjes los zijn, en dan geeft hij willekeurig 0 of 1.
Optie 2: een kleursensor
Een RGB-sensor onder de robot geeft een andere waarde bij wit, bij zwart en bij de glanzende tape. Vraag je docent of er een is. Meet dan zelf:
- Welke waarden lees je op wit, op zwart en op de tape?
- Is het verschil groot genoeg, ook als het licht in de zaal anders is?
Er gaat iets mis
De draadjes geven al een 0 op de gewone vloer. Ze raken elkaar. Buig ze verder uit elkaar, of zet een stukje isolatietape tussen de uiteinden.
De robot rijdt over de tape zonder te stoppen. De draadjes slepen niet over
de vloer, of de robot rijdt zo snel dat de tape tussen twee metingen in valt.
Haal de sleep() uit je wedstrijdlus en kijk of de draadjes de vloer echt
raken.
Door naar Rijden in de evacuatiezone.