De arm
Je toren staat op de baan, en de sensor ziet de bal. Nu krijgt je Golfbot een arm. Je kiest zelf hoe je die maakt:
Het begin is voor iedereen hetzelfde: eerst zet je de servo in de goede stand en het tandwiel op de as. Daarna ga je verder bij jouw keuze.
Onderdelenlijst
Maak je de arm na, dan heb je 26 Lego Technic-stukjes nodig, het tandwiel meegeteld. Maak je hem zelf, dan pak je het tandwiel en verder de stukjes die jij wilt.
Welke stukjes heb je nodig om de arm na te maken?
| Aantal | Onderdeel | Kleur | BrickLink-nr |
|---|---|---|---|
| 7 | Technic-pin met lange wrijvingsribbels | Zwart | 4459 |
| 4 | Pin zonder wrijvingsribbels | Zwart | 3673 |
| 2 | Liftarm gebogen 1 × 9 (6–4) | Zwart | 6629 |
| 2 | Liftarm gebogen L-vorm 2 × 4 | Zwart | 32140 |
| 2 | As 1L met pin (zonder wrijvingsribbels) | Lichtgrijs | 3749 |
| 2 | Haakse as-pin-verbinder | Zwart | 6536 |
| 1 | Bus 1/2 (glad) | Lichtgrijs | 4265c |
| 1 | Liftarm dun 1 × 4 (met asgaten) | Lichtgrijs | 32449 |
| 1 | Liftarm dik 1 × 3 | Zwart | 32523 |
| 1 | Liftarm dik 1 × 7 | Zwart | 32524 |
| 1 | As 4L | Lichtgrijs | 3705 |
| 1 | Haakse as-pin-verbinder 3L (2 pingaten) | Zwart | 42003 |
| 1 | Tandwiel 16 tanden (met asgat) | Lichtgrijs | 94925 |
Straks komt de arm op de as, en het grijze tandwiel op diezelfde as grijpt in het tandwiel van de servo. Staat de servo dan in een willekeurige stand, dan klopt 0° of 90° later niet meer met de stand van de arm: de arm slaat te ver door, of haalt de bal niet.
Kijk daarom eerst of de servo op het signaal van D9 zit. Zet je robot weer aan met ON/OFF en upload dan dit programma. De servo draait naar 90°, precies het midden, en blijft daar staan. Zet je robot daarna uit. Tot de arm op de as zit, moet de servo zo blijven staan: draai de as en het tandwiel niet met de hand.
De blokken worden geladen.
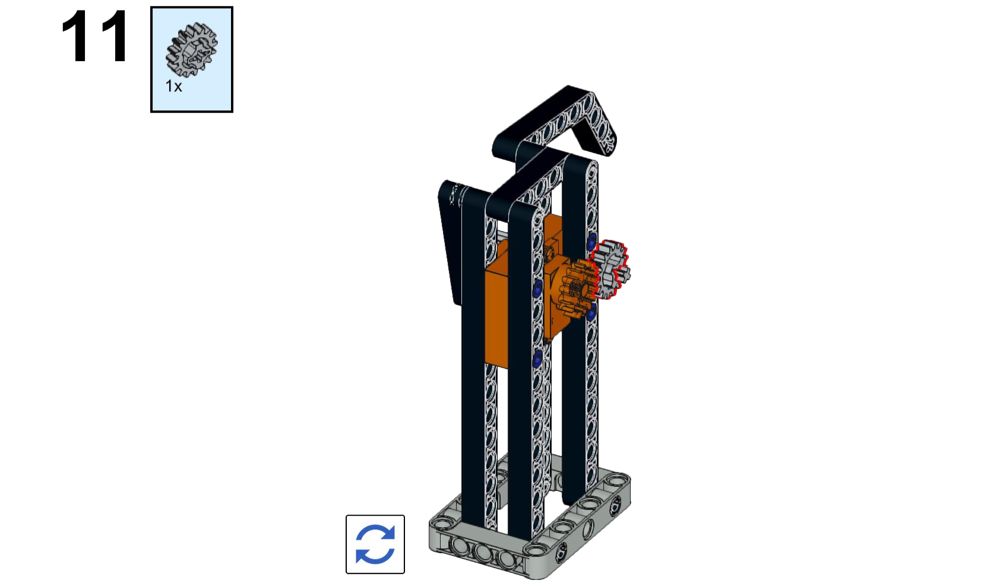
Duw het grijze tandwiel zo ver op de lange as dat het naast het oranje tandwiel van de servo zit, en zijn tanden tussen de tanden van het oranje tandwiel vallen.
Hoe de servo de arm laat draaien
Kijk nog eens goed naar stap 11. De servo heeft zelf een oranje tandwiel. Het grijze tandwiel zit niet op de servo, maar op de lange as van stap 10, en het grijpt met zijn tanden in het oranje tandwiel. Straks komt de arm op diezelfde lange as.
Zo gaat de beweging van de servo naar de arm:
- De servo draait zijn oranje tandwiel.
- De tanden van het oranje tandwiel duwen het grijze tandwiel rond.
- Het grijze tandwiel draait de lange as.
- De lange as draait de arm.
Zo'n rij die een beweging doorgeeft, heet een overbrenging. Werkt er straks iets niet, dan loop je deze vier stappen langs: bij welke stap houdt de beweging op?
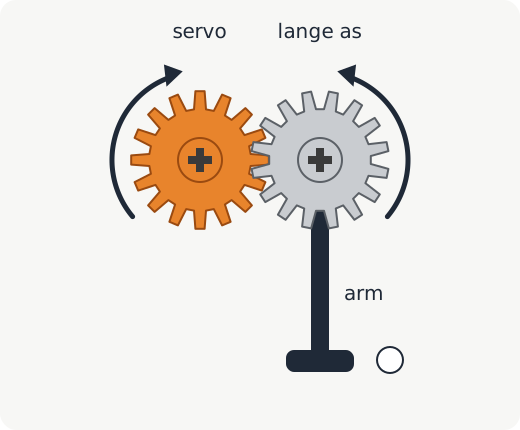
Elke tand is een zestiende van een rondje: 22,5°, een kwart van een kwart rondje. Grijpt het grijze tandwiel één tand verder in het oranje, dan staat je arm 22,5° scheef. Dat zie je goed, en zo weet je meteen waar je moet zoeken.
Eerst testen: alleen het tandwiel
De servo zit nu in de toren, met het tandwiel erop. De arm zit er nog niet aan, dus dit is het moment om te testen. Draait er straks iets niet goed met de hele arm eraan, dan weet je niet of het aan de servo ligt, aan het tandwiel of aan de arm. Met alleen een tandwiel zie je het meteen.
Plak eerst, met je robot nog uit, een klein stukje plakband op de platte kant van het oranje tandwiel, vlak bij de plek waar de twee tandwielen elkaar raken. Plak een tweede stukje op de platte kant van het grijze tandwiel, zo dat de twee stukjes naast elkaar zitten. Plak niet op de tanden zelf: dan passen ze niet meer goed in elkaar. Zo zie je straks of de tanden goed in elkaar blijven grijpen.
Zet je robot weer aan met ON/OFF en upload het programma uit de servo dat heen en weer draait:
De blokken worden geladen.
Kijk naar de tandwielen en loop deze vragen langs:
- Draait het grijze tandwiel steeds een kwart rondje heen en weer, de andere kant op dan het oranje?
- Draait het soepel, zonder te zoemen, te trillen of te haperen?
- Zit het grijze tandwiel recht op de as, zonder te wiebelen?
Upload daarna weer het programma Servo 9 op 90 van hierboven, zodat de servo in het midden staat. Nu de laatste vraag:
- Zitten de twee stukjes plakband weer precies naast elkaar?
Is het antwoord vier keer ja, dan werkt je overbrenging. Zet je robot uit en laat de plakband zitten: zo kun je het straks met de arm eraan nog eens nakijken. Pas dan maak je de arm.
Gaat er iets mis? Kijk dan bij welke stap van de overbrenging de beweging ophoudt.
- Draait het oranje tandwiel niet, of zoemt de servo? Haal dan het grijze tandwiel even van de as. Draait het oranje nu wel, dan zat het grijze ergens tegenaan: kijk of het vrij kan draaien. Draait het oranje ook zonder het grijze niet, dan ligt het aan de servo: bij de servo staat onder Er gaat iets mis wat je dan doet.
- Draait het oranje wel en het grijze niet, of zitten de stukjes plakband niet meer naast elkaar? Kijk dan hieronder bij Er gaat iets mis.
Kies je arm
Nu maak je de arm. Ga verder bij jouw keuze: de arm namaken of de arm zelf maken.
Bij allebei geldt: de servo staat op 90°, en zo moet het blijven tot de arm op de as zit. Draai de as en het tandwiel tijdens het bouwen niet met de hand.
Keuze 1: de arm namaken
Staat je servo op 90° en zit het tandwiel erop? Zo niet, begin dan bij Eerst de servo op 90°.
In stap 12 komt de zwarte verbinder op de as, aan de voorkant. Daar komt de arm aan.
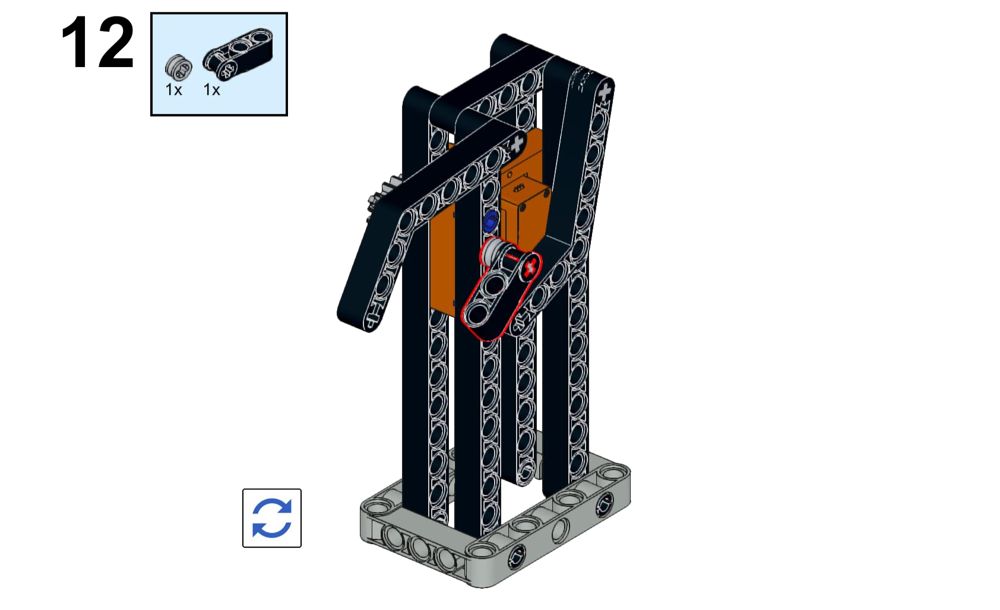
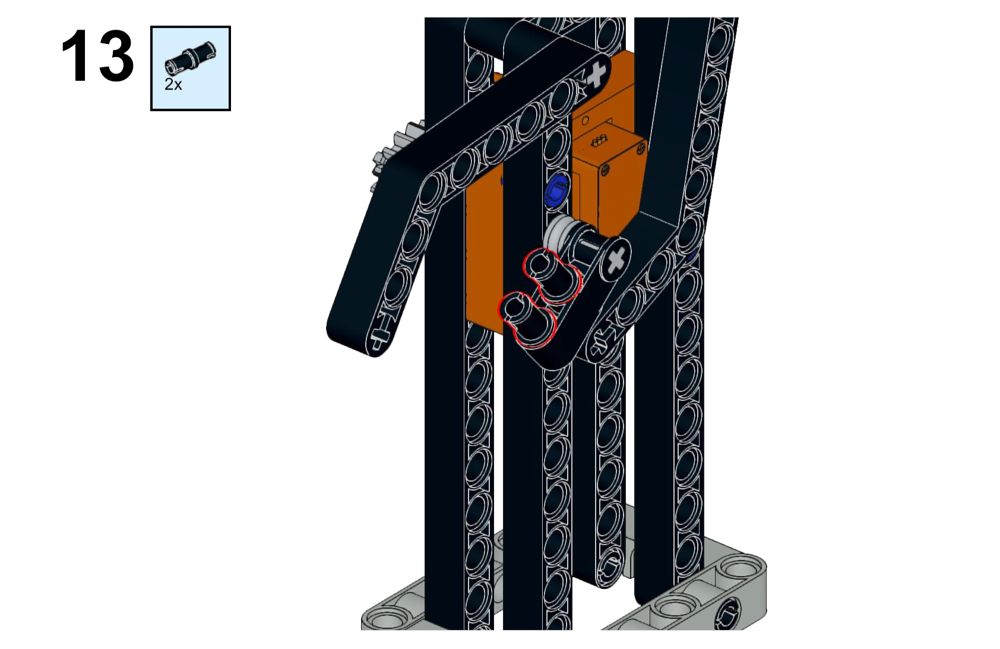
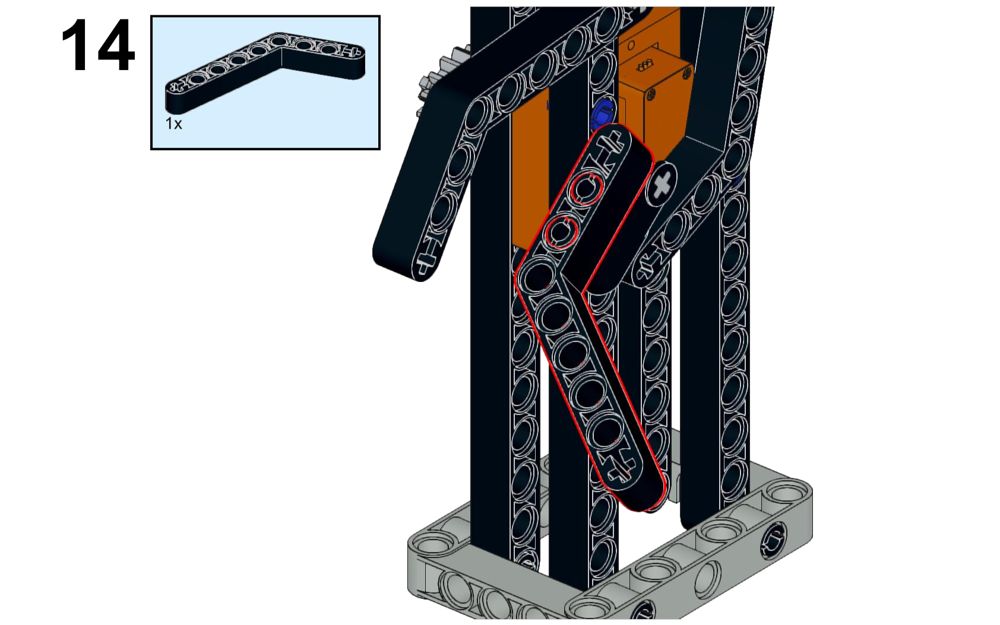
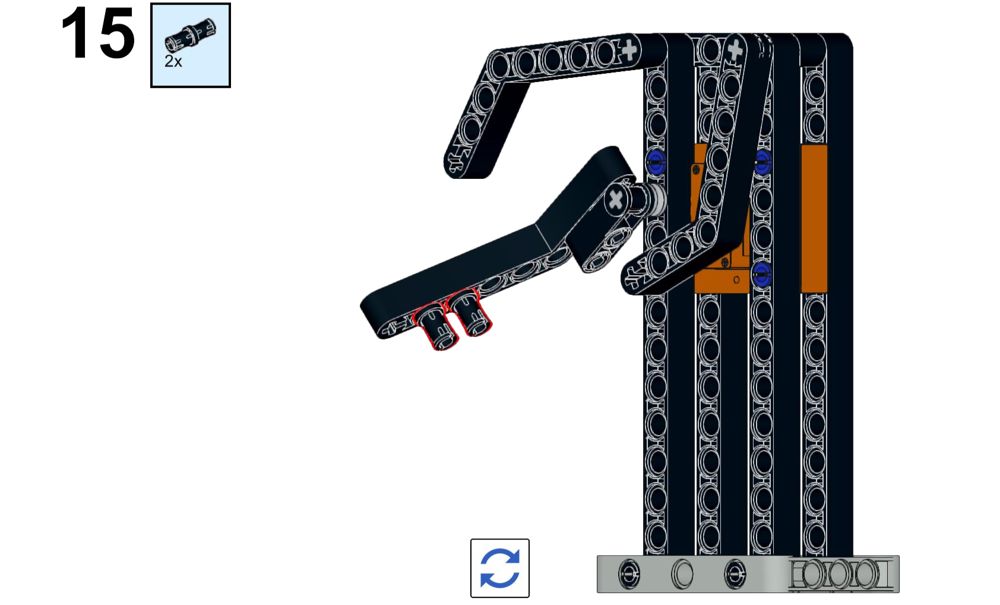
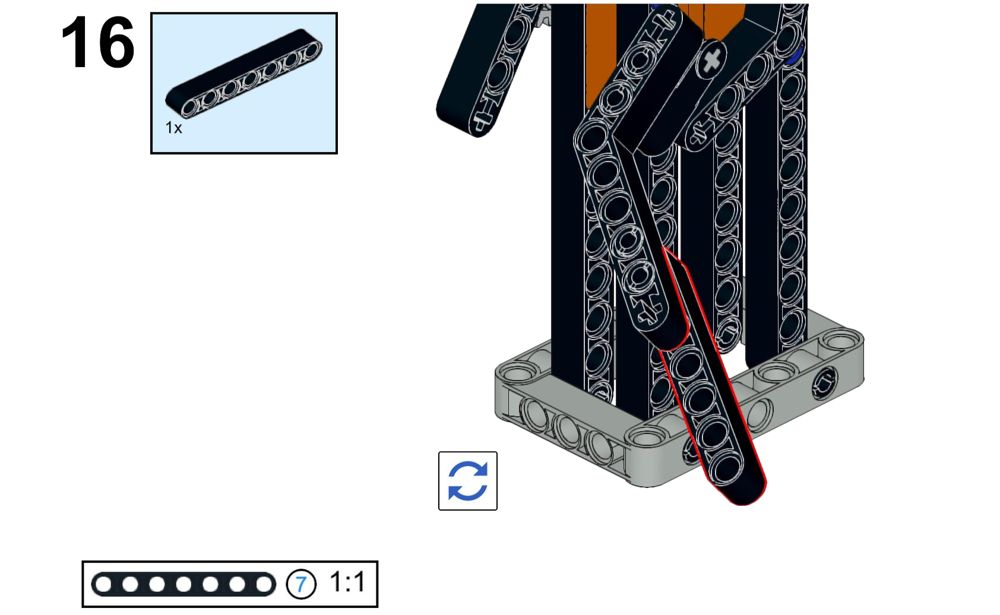
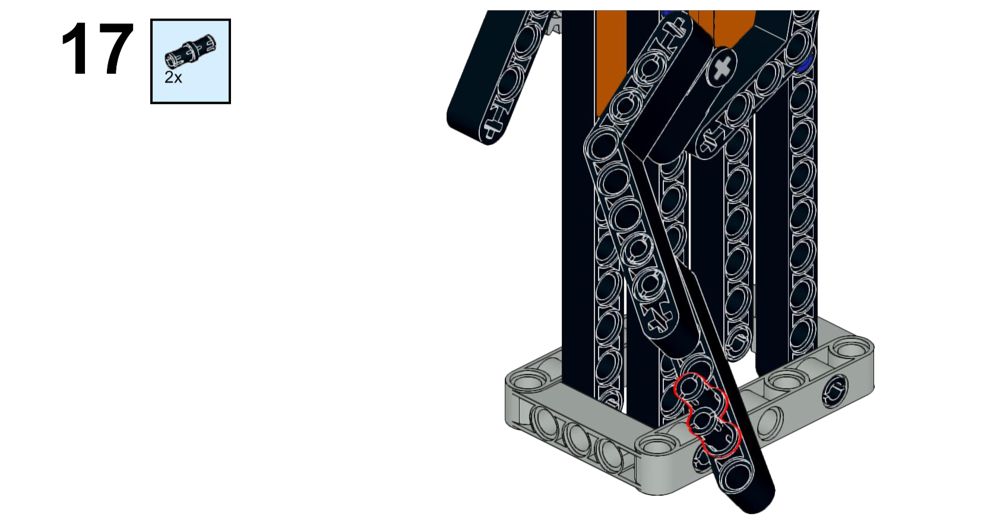
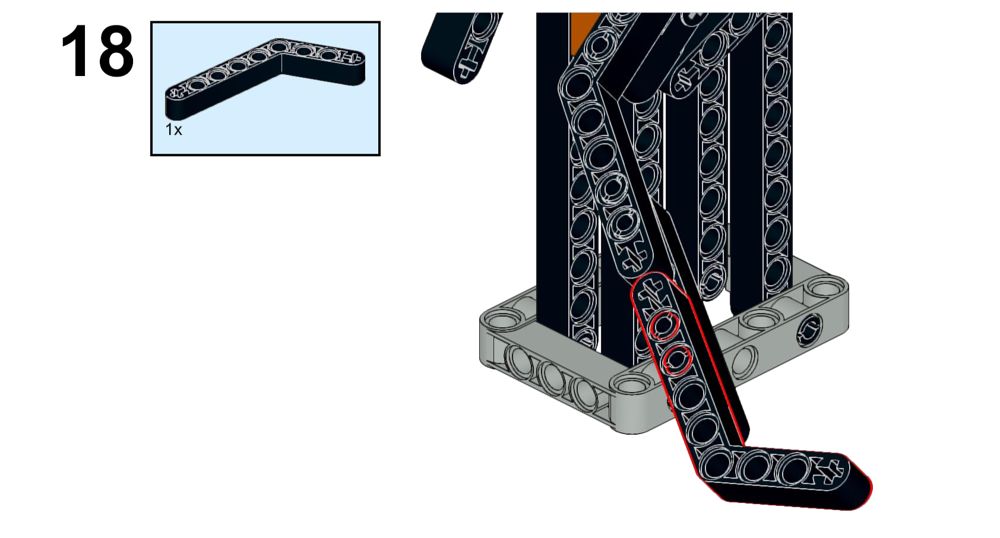
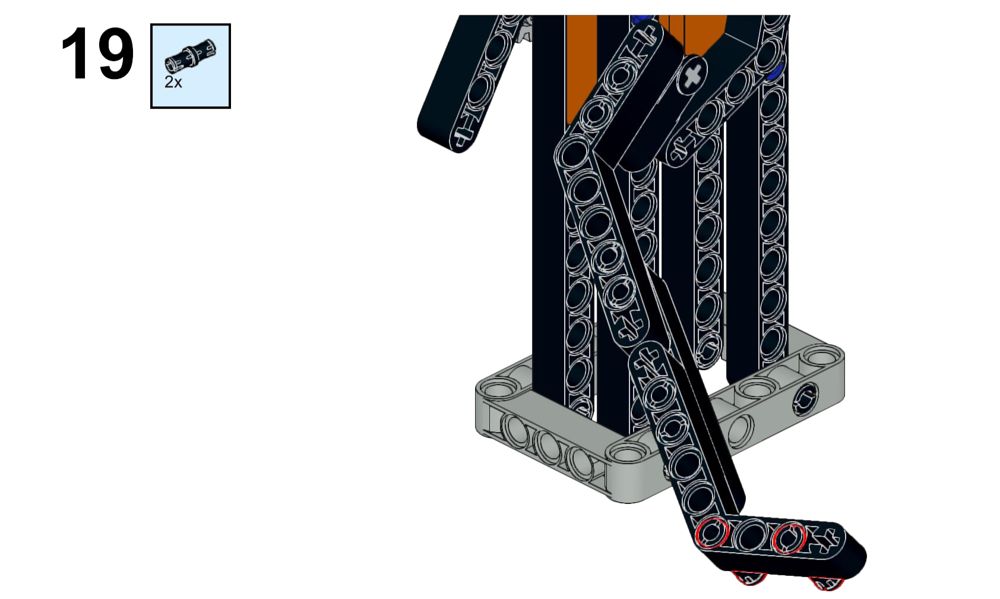
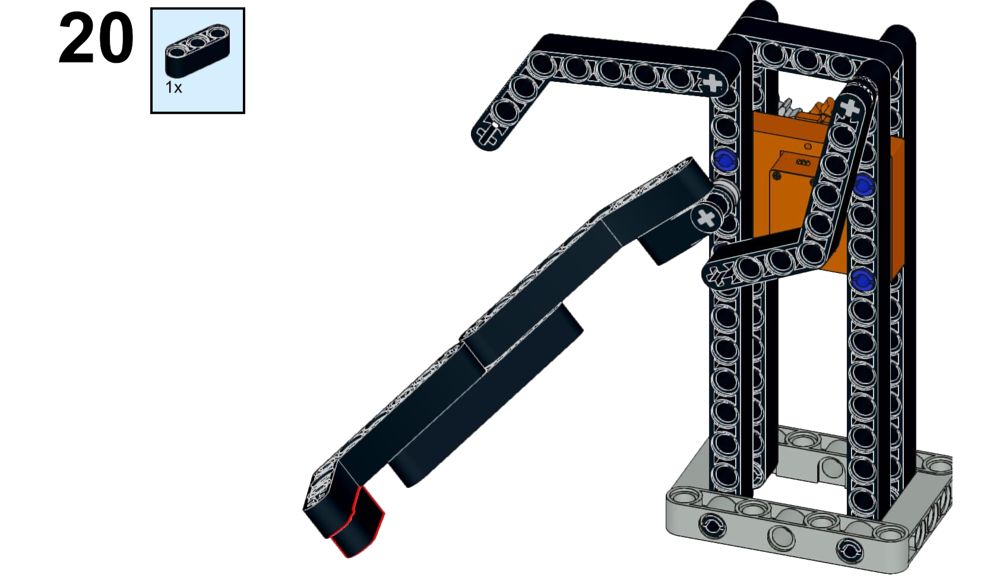
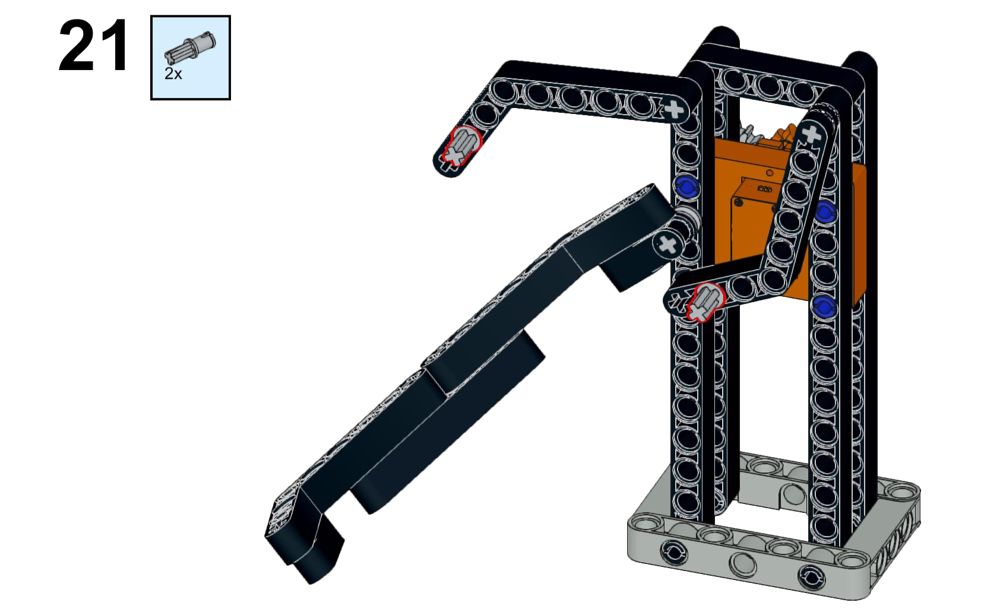
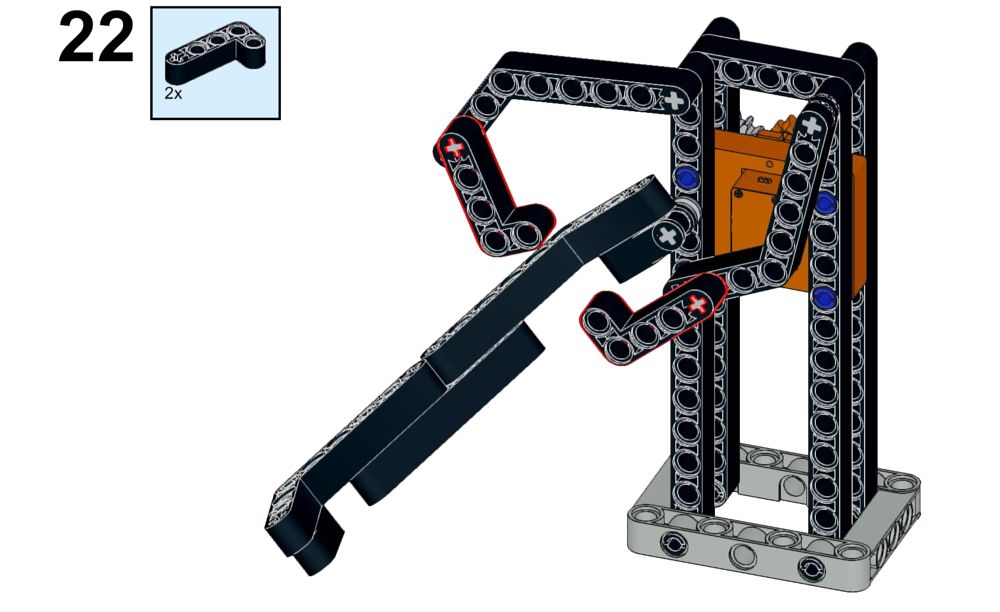
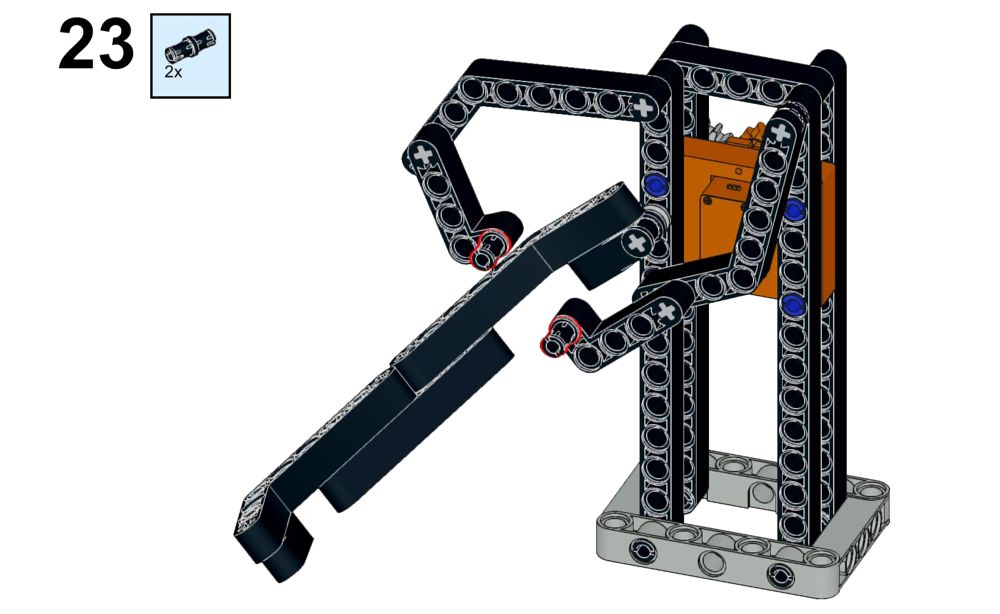
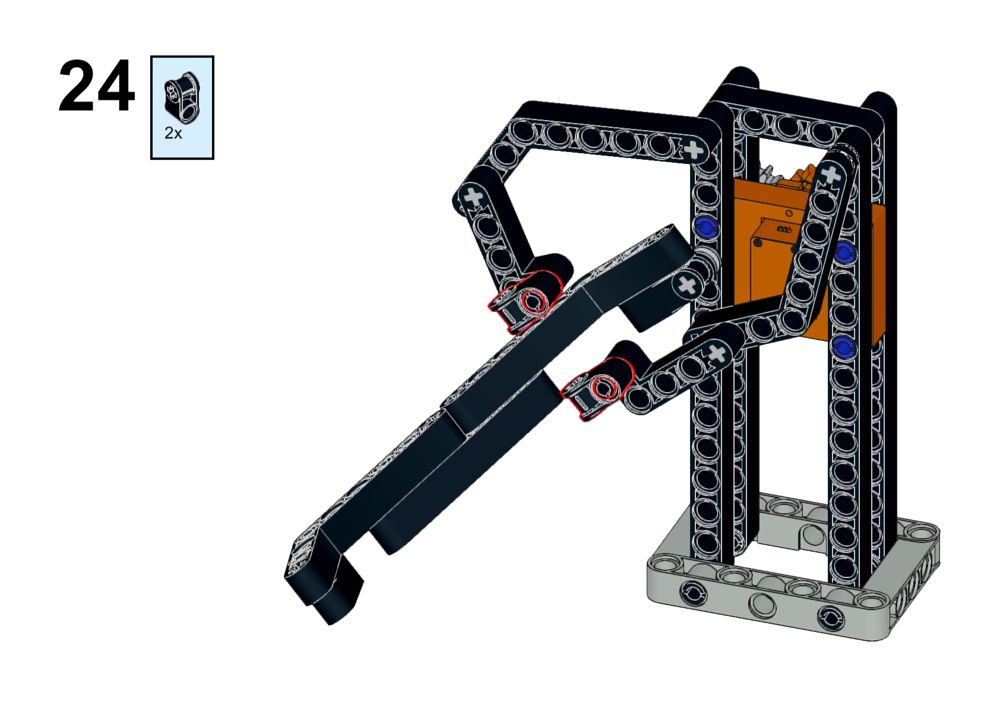
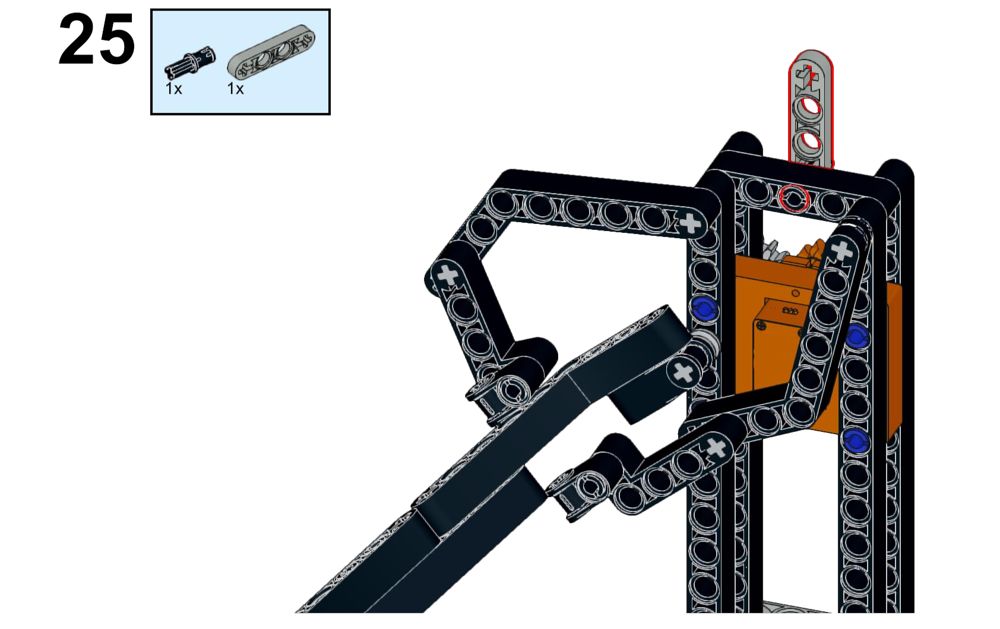
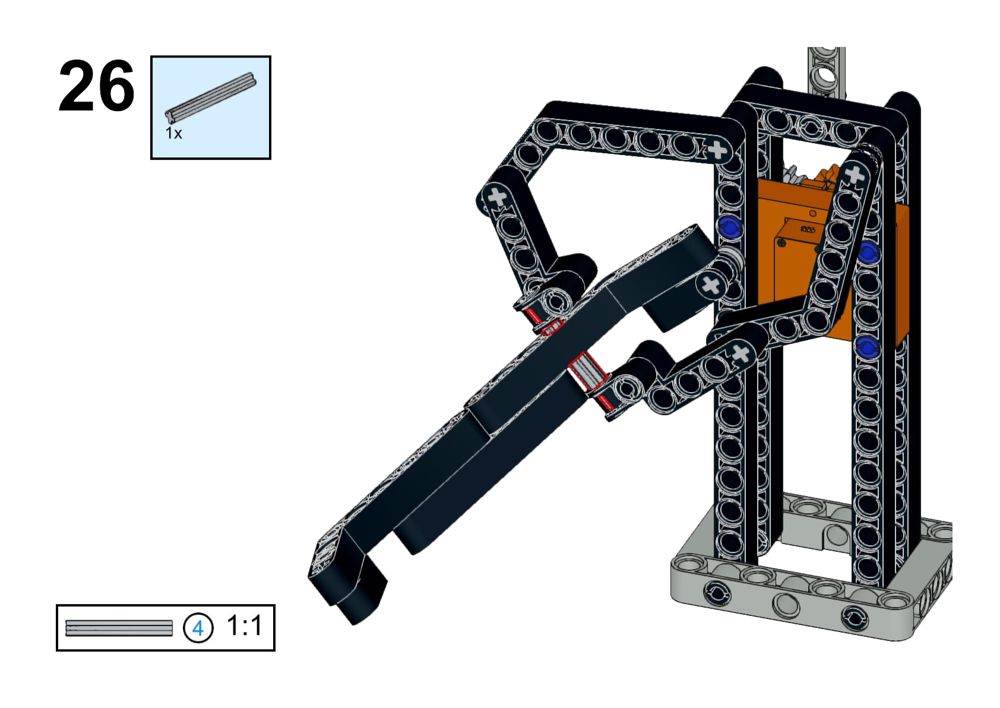
Bouwstappen: ClickGolfer-werkboek, ©Stichting Leaphy.
Keuze 2: de arm zelf maken
Staat je servo op 90° en zit het tandwiel erop? Zo niet, begin dan bij Eerst de servo op 90°.
Elk ontwerp is goed, als je arm aan deze eisen voldoet:
- De arm zit vast op de lange as, en draait mee. Gebruik daarvoor een stukje met een kruisvormig gat: een asgat. In een rond gat draait de as door, en blijft je arm stilstaan.
- Je zet de arm op de as terwijl de servo op 90° staat. Bij 90° hangt de arm naar beneden, bij de bal in de halve ronding.
- Onderaan zit een stuk dat de bal raakt. Het raakt de bal, maar schuurt niet over het hout.
- De arm is stevig: hij buigt niet als hij slaat.
- De arm is niet te zwaar. Een zware arm komt langzaam op gang, en kan je robot zelfs laten herstarten.
Tip
Begin met een balk met een asgat, recht naar beneden aan de as. Maak hem zo lang dat hij net boven het hout ophoudt, en zet er onderaan een dwarsbalk aan. Kijk bij de arm namaken hoe Leaphy het deed.
Antwoord
Hier hoort geen vast antwoord bij: elke arm die de test hieronder doorstaat, is goed.
Test je arm voordat je hem op de baan zet. Zet je robot aan met ON/OFF, upload het programma Servo 9 op 90 van hierboven, en kijk of de arm naar beneden hangt. Upload daarna het programma dat heen en weer draait:
- Draait de arm mee, zonder te slippen op de as?
- Draait hij soepel, zonder te zoemen of te haperen?
- Buigt of wiebelt hij niet als hij stopt?
Is het antwoord drie keer ja, dan is je arm klaar.
Hole in one
Zet je Golfbot weer op de vier gaatjes van de bodemplaat, met de arm boven de halve ronding waar de bal ligt. Upload het programma uit Zie de bal, sla de bal naar je robot en leg een bal in de halve ronding, voor de sensor. Rolt de bal de helling op en in het ronde gat?
Pas je programma aan tot de bal telkens netjes in het ronde gat gaat:
- De stand in Servo 9 op 0 bepaalt hoe ver de arm uithaalt: hoe kleiner het getal, hoe verder hij naar achteren gaat. Zoemde je servo bij de servo op 0°, en gebruikte je daar 10°? Zet dan hier ook 10 in plaats van 0.
- De wachttijd na het slaan moet lang genoeg zijn, zodat een bal die terugrolt eerst stil ligt voordat de robot weer kijkt.
Tip
Verander steeds maar één getal tegelijk, en probeer daarna een paar keer. Zo weet je welk getal het verschil maakt.
Antwoord
Er is geen getal dat bij iedereen past: elke baan en elke Golfbot is net anders. Hoe verder de twee standen in de servo-blokken uit elkaar liggen, hoe verder de arm uithaalt en hoe harder de bal gaat. Zijn ze dichter bij elkaar, dan tikt hij zachter. Rolt de bal terug en slaat de arm te vroeg, maak dan de 2000 in duurt groter.
Er gaat iets mis
De robot lijkt steeds opnieuw te beginnen als de arm slaat.
Oorzaak: misschien krijgt de servo via alleen de usb-kabel te weinig stroom. Trekt hij te veel, dan valt de Arduino even uit en begint het programma opnieuw. Met een zware arm trekt de servo meer stroom.
Oplossing: vraag je docent of er een adapter of batterij bij je robot hoort. Probeer dan of het beter gaat als je robot daar stroom van krijgt, via de aansluiting op het shield, met ON/OFF aan.
Zelf vinden: zet bovenaan in het Leaphy-blok, vóór herhaal voor altijd, een Toon op scherm met de tekst start, en open het scherm. Verschijnt start opnieuw zonder dat jij op RST drukte, dan is je robot opnieuw begonnen.
De arm slaat de verkeerde kant op.
Oorzaak: de servo zit andersom in de toren. Dan haalt de arm bij 0° naar voren uit in plaats van naar achteren.
Zelf vinden: kijk naar het snoertje van de servo. Wijst het omlaag in plaats van omhoog, zoals bij stap 4 van het bouwen?
Oplossing: haal de toren uit elkaar tot stap 4 en zet de servo erin met het snoertje omhoog. Bouw daarna verder zoals op de plaatjes, en zet de servo weer op 90° voordat de arm op de as komt, zoals bij Eerst de servo op 90°. Zo blijven de getallen in je programma's kloppen: uithalen naar 0°, slaan naar 90°.
De servo draait, maar de arm beweegt niet mee.
Oorzaak: de beweging stopt ergens in de overbrenging, van het oranje tandwiel via het grijze tandwiel en de lange as naar de arm (zie Hoe de servo de arm laat draaien). Vaak grijpt het grijze tandwiel niet in het oranje, omdat het te ver naar buiten op de as zit. Of de arm zit niet vast op de as: bij een nagemaakte arm met de zwarte verbinder van stap 12, bij een zelfgemaakte arm met jouw stukje met een asgat.
Zelf vinden: kijk terwijl de servo draait naar elke stap. Draait het grijze tandwiel mee? Draait de lange as mee? Draait de arm mee? Waar het ophoudt, zit de fout.
Oplossing: draait het grijze tandwiel niet mee, zet de servo dan eerst op 90°, zoals bij Eerst de servo op 90°, en duw het grijze tandwiel naar binnen tot zijn tanden tussen die van het oranje vallen. Draait de as wel en de arm niet, zet de arm dan vast op de as. Zit je eigen arm met een rond gat op de as? Neem dan een stukje met een asgat.
De arm ratelt of klikt, of hangt na een paar slagen steeds schever.
Oorzaak: de tanden slaan over. Het grijze tandwiel zit niet ver genoeg naar binnen, of schuift bij het slaan een stukje naar buiten over de as. Bij een harde slag springen de tanden dan een tand verder, en elke tand is 22,5°.
Zelf vinden: kijk naar je stukjes plakband. Laat de arm een paar keer slaan, en upload dan Servo 9 op 90. Zitten de twee stukjes niet meer naast elkaar, dan zijn de tanden overgeslagen.
Oplossing: duw het grijze tandwiel helemaal naar binnen, tot het naast het oranje tandwiel zit en de tanden over hun hele breedte in elkaar grijpen. Kijk ook of de lange as recht door de toren gaat. Zet daarna de arm weer recht, zoals bij de kaart hieronder.
De arm staat scheef, of haalt de bal niet.
Oorzaak: het grijze tandwiel grijpt in de verkeerde tand van het oranje. Dat gebeurt als de servo niet op 90° stond toen het grijze tandwiel erop kwam, of als iemand de arm met de hand heeft gedraaid. Eén tand verkeerd is al 22,5°.
Zelf vinden: upload Servo 9 op 90. Hangt de arm dan niet recht naar beneden, bij de bal? Dan grijpt het tandwiel in de verkeerde tand.
Oplossing: laat de servo op 90° staan, zoals bij Eerst de servo op 90°, en zet je robot uit. Trek het grijze tandwiel een stukje naar buiten over de as, tot zijn tanden los zijn van het oranje tandwiel. Schuift het daarbij helemaal van de as, dan is dat niet erg. Draai de arm tot hij goed staat, en duw het grijze tandwiel weer naar binnen, met zijn tanden tussen die van het oranje. Passen de tanden net niet, draai de arm dan een heel klein beetje heen en weer tot ze in elkaar schuiven. Een nagemaakte arm staat dan zoals op het plaatje van stap 12. Een zelfgemaakte arm hangt recht naar beneden, bij de bal.
Controlevraag
Waarom moet de servo op 90° staan als de arm op de as komt?
Antwoord
Je programma's gaan ervan uit dat de arm bij 90° bij de bal hangt. Zet je de arm er in een andere stand op, dan slaat hij te ver door of haalt hij de bal niet.
Gaat de bal erin? Dan kies je nu een uitbreiding.