Het robotscript bouwen — Deel 9: Vier sensoren
Je lijnvolger stuurt bij zodra een van de twee sensoren de lijn ziet. In een scherpe bocht is dat soms te laat: de lijn schuift onder een sensor door, en de robot rijdt de bocht uit. Twee extra sensoren, verder naar buiten, zien de lijn dan nog. Op dat moment stuurt de robot hard bij.
Deze les bouwt verder op je lijnvolger uit Deel 8. Volgt hij de lijn nog niet, maak hem dan eerst af.
Wat je nu gaat toevoegen
Twee sensoren op A2 en A3, twee regels op het scherm, en twee elif-takken bovenaan je if-blok voor een scherpe bocht.
Stap 1: Twee sensoren erbij
Je hebt twee extra analoge IR-sensoren nodig, elk met een 3D-geprinte adapter, net als bij de eerste twee (Materiaal).
Monteer ze zoals de eerste twee (IR-sensoren monteren): één links naast je linkersensor, één rechts naast je rechtersensor. Zet ze zo dicht naast de binnenste dat de lijn er niet tussen past. Dan ziet altijd minstens één sensor de lijn zodra de robot ervan afdwaalt. Staat de robot recht op de lijn, dan zien alle vier wit.
De sensoren op A0 en A1 blijven zitten. De nieuwe gaan op het rijtje van A2 (links buiten) en A3 (rechts buiten):
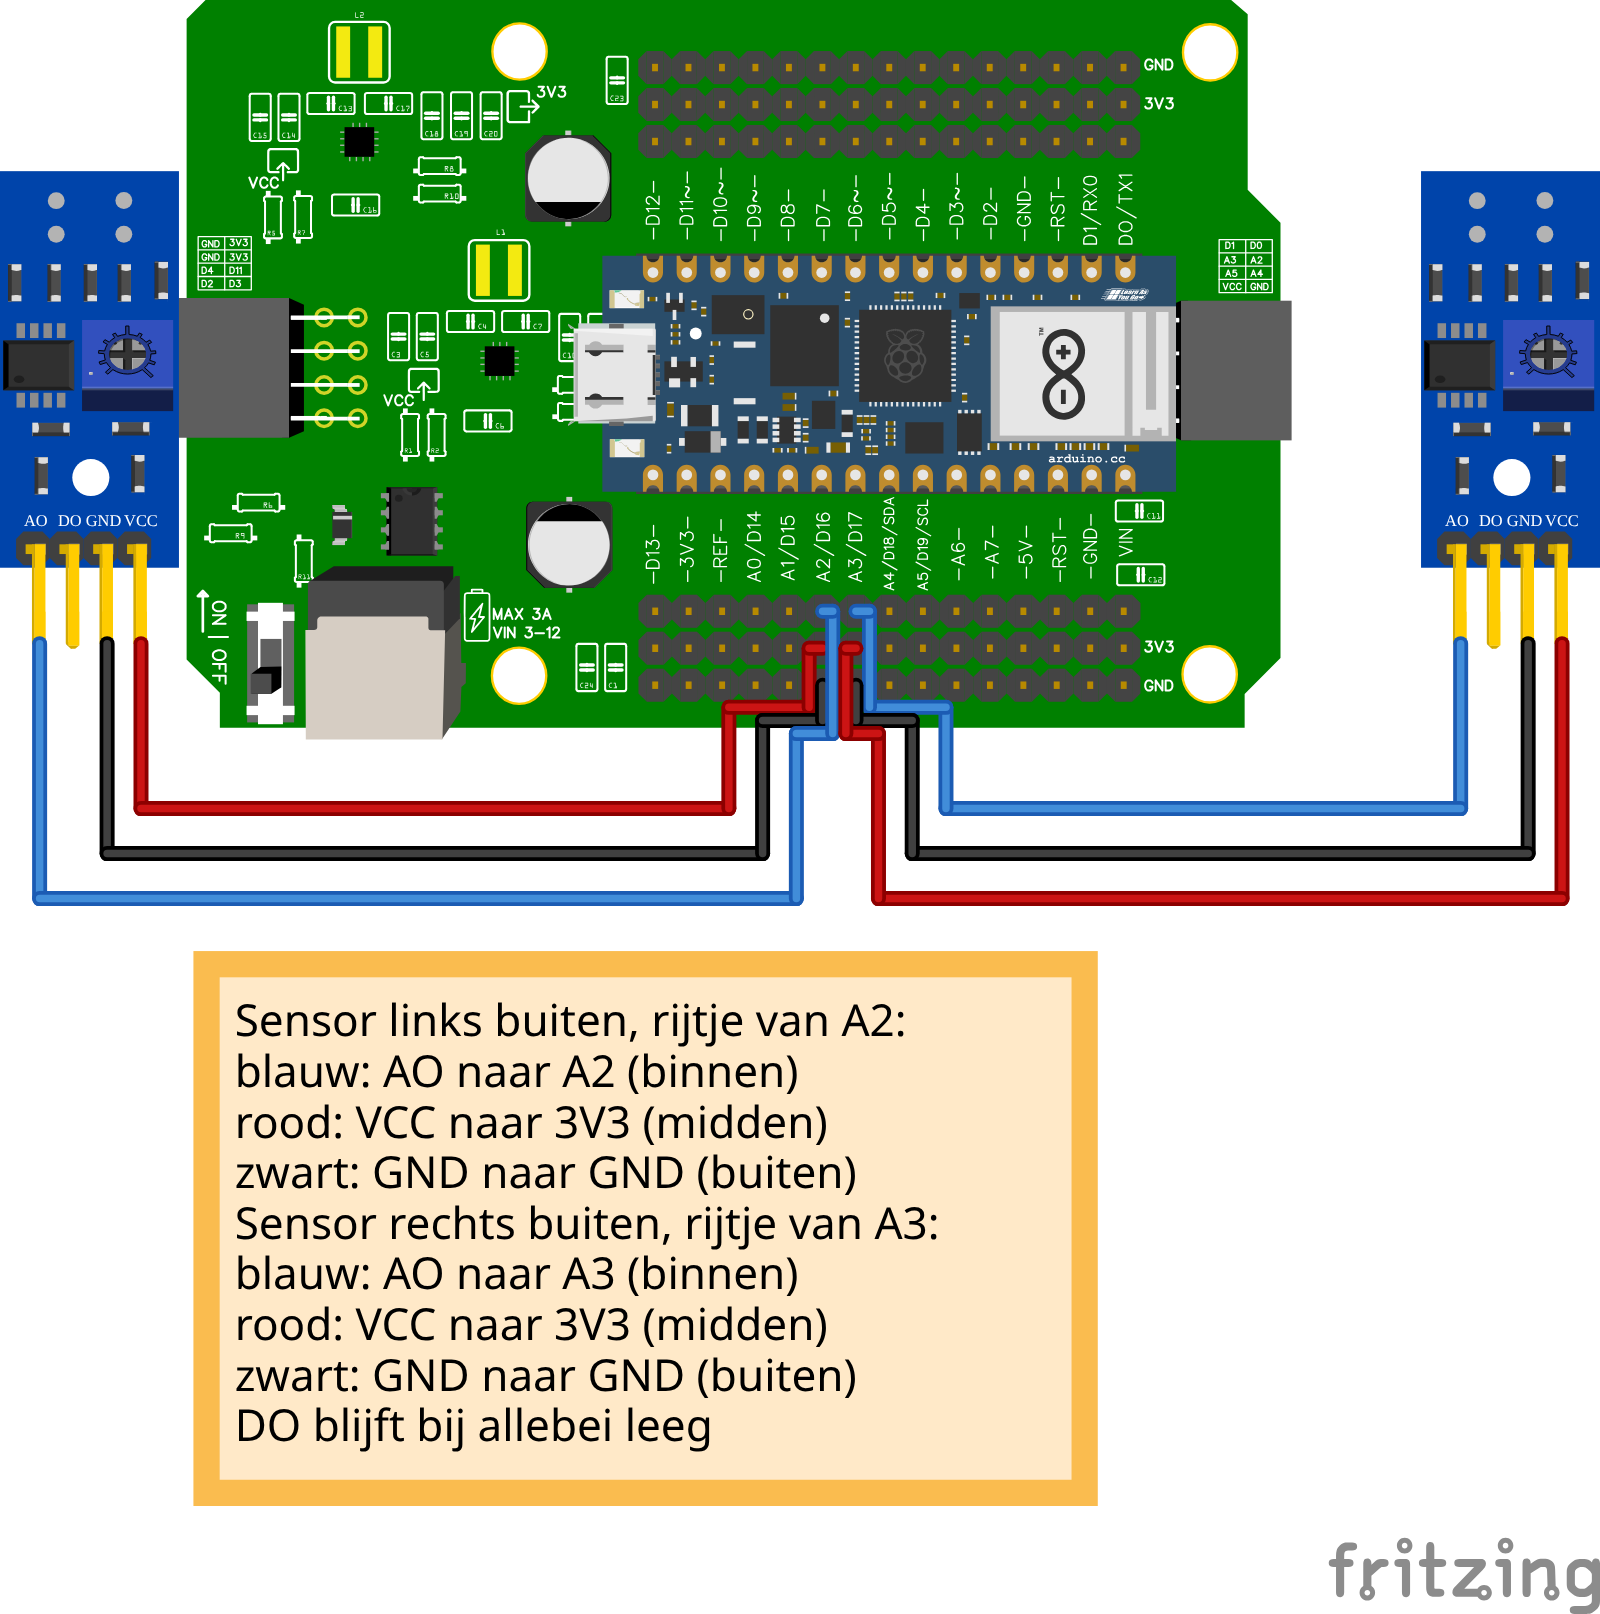
- AO van de sensor aan de pin zelf, A2 of A3 (binnenste rij, naast de Nano)
- VCC aan 3V3 (middelste rij)
- GND aan GND (buitenste rij)
De pin DO laat je weer leeg.
Stap 2: Uitlezen en tonen
Twee nieuwe objecten, twee nieuwe kleuren per ronde, en twee regels erbij op het scherm. Je if-blok uit Deel 8 laat je staan; hieronder staat het er niet in, zodat je ziet wat er nieuw is.
from time import sleep
from leaphymicropython.sensors.linesensor import AnalogIR
from leaphymicropython.actuators.dcmotor import DCMotors
from leaphymicropython.actuators.oled_screen import OLEDSH1106

links = AnalogIR("A0", 2500)
rechts = AnalogIR("A1", 2500)
buiten_links = AnalogIR("A2", 2500)
buiten_rechts = AnalogIR("A3", 2500)
oled = OLEDSH1106(width=128, height=64, channel=7)

motoren = DCMotors()
motor_a = motoren.motor_a  # links
motor_b = motoren.motor_b  # rechts

while True:
    kleur_links = links.black_or_white()
    kleur_rechts = rechts.black_or_white()
    kleur_buiten_links = buiten_links.black_or_white()
    kleur_buiten_rechts = buiten_rechts.black_or_white()

    oled.fill('white')
    oled.text('Links: ' + kleur_links, 0, 0)
    oled.text('Rechts: ' + kleur_rechts, 0, 10)
    oled.text('Buiten L: ' + kleur_buiten_links, 0, 20)
    oled.text('Buiten R: ' + kleur_buiten_rechts, 0, 30)
    oled.show()

    # hier staat je if-blok uit Deel 8

    sleep(0.01)
- Regel 8-9:
Twee nieuwe sensor-objecten, op A2 en A3.
2500is de drempel van de eerste twee; past hij hier niet, kalibreer dan opnieuw zoals in Opdracht 5.4.a. - Regel 19-20:
Elke ronde lees je nu vier sensoren in plaats van twee.
- Regel 25-26:
Twee regels lager op het scherm, op hoogte 20 en 30, zodat ze niet over de eerste twee heen vallen.
Test het: de vier sensoren
Houd de robot boven de lijn en schuif hem langzaam opzij. Op het scherm klapt eerst Links of Rechts om naar black, en pas als je verder schuift ook Buiten L of Buiten R. Klapt een buitenste sensor als eerste om, dan zit hij te dicht bij de binnenste.
Controlevraag
Je hebt de linker buitensensor per ongeluk op het rijtje van A3 gestoken. Wat zie je op het scherm als je hem afdekt?
Antwoord
Dan klapt Buiten R om in plaats van Buiten L. De code leest A3 als buiten_rechts, en het scherm toont wat de code denkt, niet waar de sensor zit. Verwissel de twee draadjes, of de twee namen in je code.
Voorspel: wat doet je robot nu?
Stap 3: Scherp bijsturen
Zet twee takken bovenaan je if-blok, en maak van de if die er stond een elif:
    if kleur_buiten_links == "black":
        motor_a.forward(0)
        motor_b.forward(255)
    elif kleur_buiten_rechts == "black":
        motor_a.forward(255)
        motor_b.forward(0)
    elif kleur_links == "white" and kleur_rechts == "white":
        motor_a.forward(255)
        motor_b.forward(255)
Daaronder volgen je eigen elif-takken uit Opdracht 10.4.a, zoals ze waren.
Ligt de lijn onder de linker buitensensor, dan staat de linkermotor stil en draait de rechter vol: de robot draait om zijn linkerwiel, scherper dan bij je eigen bijsturen. Rechts precies andersom.
De nieuwe takken staan bovenaan omdat Python de eerste tak neemt die klopt. In de Voorspel hierboven zien de binnenste sensoren wit, en dan zou de tak voor rechtdoor winnen als hij eerst kwam.
Test het: de scherpe bocht
Zet de robot voor een scherpe bocht en laat los. In een flauwe bocht stuurt hij bij zoals eerst. In de scherpe bocht klapt op het scherm een Buiten om, en draait hij hard. Werkt het aan de kabel, zet je script dan weer als main.py op het bord (Batterijen).
Opdracht 10.5.a: Nog scherper
In een haarspeldbocht is draaien om een stilstaand wiel soms nog te traag. Laat in de twee nieuwe takken het binnenste wiel dan achteruit draaien in plaats van stil te staan.
Klik hier voor een tip.
backward() werkt net als forward(), met een snelheid van 0 tot 255 (DC-motor). Onder de 180 tot 200 komt een beladen robot vaak niet in beweging.
Klik hier voor de oplossing.
    if kleur_buiten_links == "black":
        motor_a.backward(200)
        motor_b.forward(255)
    elif kleur_buiten_rechts == "black":
        motor_a.forward(255)
        motor_b.backward(200)
Het ene wiel vooruit en het andere achteruit: de robot draait nu om zijn midden in plaats van om een wiel.
Je script tot nu toe
Klik hier om te vergelijken
Je eigen takken uit Opdracht 10.4.a staan hier als commentaar; die heb jij zelf gemaakt.
from time import sleep
from leaphymicropython.sensors.linesensor import AnalogIR
from leaphymicropython.actuators.dcmotor import DCMotors
from leaphymicropython.actuators.oled_screen import OLEDSH1106

links = AnalogIR("A0", 2500)
rechts = AnalogIR("A1", 2500)
buiten_links = AnalogIR("A2", 2500)
buiten_rechts = AnalogIR("A3", 2500)
oled = OLEDSH1106(width=128, height=64, channel=7)

motoren = DCMotors()
motor_a = motoren.motor_a  # links
motor_b = motoren.motor_b  # rechts

while True:
    kleur_links = links.black_or_white()
    kleur_rechts = rechts.black_or_white()
    kleur_buiten_links = buiten_links.black_or_white()
    kleur_buiten_rechts = buiten_rechts.black_or_white()

    oled.fill('white')
    oled.text('Links: ' + kleur_links, 0, 0)
    oled.text('Rechts: ' + kleur_rechts, 0, 10)
    oled.text('Buiten L: ' + kleur_buiten_links, 0, 20)
    oled.text('Buiten R: ' + kleur_buiten_rechts, 0, 30)
    oled.show()

    if kleur_buiten_links == "black":
        motor_a.forward(0)
        motor_b.forward(255)
    elif kleur_buiten_rechts == "black":
        motor_a.forward(255)
        motor_b.forward(0)
    elif kleur_links == "white" and kleur_rechts == "white":
        motor_a.forward(255)
        motor_b.forward(255)
    # hier jouw elif-takken uit Opdracht 10.4.a

    sleep(0.01)
Er gaat iets mis
De robot rijdt rechtdoor terwijl een buitenste sensor zwart ziet
Oorzaak: De nieuwe takken staan onder de tak voor rechtdoor. Python neemt de eerste tak die klopt, en dat is dan rechtdoor.
Oplossing: Zet de twee takken voor de buitenste sensoren bovenaan, met een if, en maak van de tak voor rechtdoor een elif.
In een scherpe bocht rijdt hij even rechtdoor en raakt hij de lijn kwijt
Oorzaak: Tussen een binnenste en een buitenste sensor zit zoveel ruimte dat de lijn ertussen past. Op dat moment zien alle vier wit, en dan wint de tak voor rechtdoor.
Oplossing: Zet de buitenste sensoren dichter tegen de binnenste. Zelf vinden: schuif de robot met de hand langzaam opzij over de lijn en kijk op het scherm. Staan er tussen Links en Buiten L even vier keer white, dan zit de lijn in dat gat.
Hij neemt elke bocht met een ruk, ook een flauwe
Oorzaak: De buitenste sensoren zitten zo dicht bij het midden dat ze de lijn al in een flauwe bocht zien, en dan wint hun tak.
Oplossing: Schuif ze iets naar buiten, maar niet zo ver dat de lijn ertussen past (zie hierboven). Zelf vinden: schuif de robot met de hand langzaam door een flauwe bocht en kijk op het scherm. Klapt Buiten L of Buiten R om, dan zit die sensor te dicht bij het midden.
Een buitenste sensor zegt altijd white
Oorzaak: De drempel van 2500 past niet bij deze sensor, of het draadje zit op een ander rijtje dan je code zegt.
Oplossing: Houd de sensor boven de lijn en kijk op het scherm. Zie je geen black, kalibreer hem dan zoals in Opdracht 5.4.a, met A2 of A3 in plaats van A0. Klapt een andere regel om dan je verwacht, kijk dan naar de controlevraag hierboven.
Bij de kruising draait hij nu ineens af
Oorzaak: Op een kruising zien ook de buitenste sensoren zwart, en hun tak staat nu bovenaan. Je kruising-tak uit Opdracht 10.4.b komt daardoor nooit meer aan de beurt.
Oplossing: Zet je kruising-tak helemaal bovenaan, boven de twee takken voor de buitenste sensoren.
← Deel 8 — Nu jij · Volgende: de afstandssensor →